一种电磁继电器多物理场双向交互耦合分析方法及机电耦合系统研发
摘要:
本发明公开了一种电磁继电器多物理场双向交互耦合分析方法及基于该方法研发的机电耦合系统,涉及低压电器仿真与优化设计技术领域。该方法针对电磁继电器工作时电-磁-热-力多物理场相互作用的复杂特性,突破传统单向顺序耦合的局限,建立电场、磁场、温度场与机械运动场之间的双向交互耦合求解框架。通过引入动态网格映射与松耦合-紧耦合自适应迭代算法,实现各物理场在瞬态过程中的实时数据传递与收敛控制。基于该方法开发的机电耦合系统集成参数化建模、多场协同求解、灵敏度分析与优化模块,可显著提升继电器动作特性、热稳定性及寿命预测的仿真精度与效率。实验表明,本发明相比传统方法将吸合时间预测误差降低至3%以内,温升计算偏差减少约40%,为高可靠性电磁继电器的正向设计提供了有效工具。
1. 技术领域
本发明属于电工装备仿真与数字化设计领域,具体涉及一种电磁继电器多物理场双向交互耦合分析方法,以及基于该方法构建的机电耦合系统研发平台。
2. 背景技术
电磁继电器作为自动控制系统的核心元件,其性能受电磁力、焦耳热、弹性形变及运动部件摩擦等多因素耦合影响。传统仿真多采用“电场→磁场→温度场→动力学”的单向顺序耦合,忽略了温度对电阻率、磁性材料特性的反作用,以及衔铁运动对磁场分布和热源位置的动态影响,导致吸合时间、触点弹跳及温升预测误差较大。现有单一物理场软件难以实现双向实时交互,因此亟需一种能够准确描述多场双向耦合机理的分析方法及系统。
3. 发明内容
3.1 要解决的技术问题
本发明旨在解决现有电磁继电器仿真中多物理场耦合不完整、双向交互缺失、瞬态精度低的问题,提供一种多物理场双向交互耦合分析方法,并构建可工程化的机电耦合系统。
3.2 技术方案
本发明的方法包括以下步骤:
步骤S1:建立电磁继电器的几何模型与材料属性库,含非线性B-H曲线、电阻温度系数、热膨胀系数等。
步骤S2:划分有限元网格,并针对运动部件(衔铁、触点)设置动态网格域。
步骤S3:构建多物理场控制方程:
电场方程:∇·(σ(T)∇φ)=0,焦耳热源Q=σ(T)|∇φ|²;
磁场方程:∇×(μ⁻¹∇×A)=J+Jₘ,其中μ、J受温度与位置影响;
温度场方程:ρcₚ∂T/∂t=∇·(k∇T)+Q;
机械运动方程:m d²x/dt²=Fₘₐg(x,i,T)-Fₛₚᵣᵢₙ₉(x)-F_friction(v)。
步骤S4:设计双向交互耦合策略:
- 电磁-热双向:电磁场计算焦耳热传入温度场;温度场更新电阻率和磁导率并回传至电磁场。
- 热-力双向:温度场热应变传入结构场;结构场变形改变热传导路径及接触热阻并回传温度场。
- 电磁-运动双向:磁场计算电磁力驱动衔铁运动;运动位置更新磁场求解域和网格,同时反电动势影响电流。
步骤S5:采用自适应时间步长与松耦合-紧耦合混合迭代:在快速运动阶段使用紧耦合隐式迭代,在缓变热过程中使用松耦合显式或半隐式迭代,保证收敛性与效率。
步骤S6:提取继电器动态特性参数(吸合时间、释放时间、触点弹跳、线圈温升、寿命损耗),并进行参数灵敏度分析。
3.3 机电耦合系统研发
基于上述方法,研发的机电耦合系统包括:
- 参数化建模模块:支持脚本驱动几何与材料参数修改;
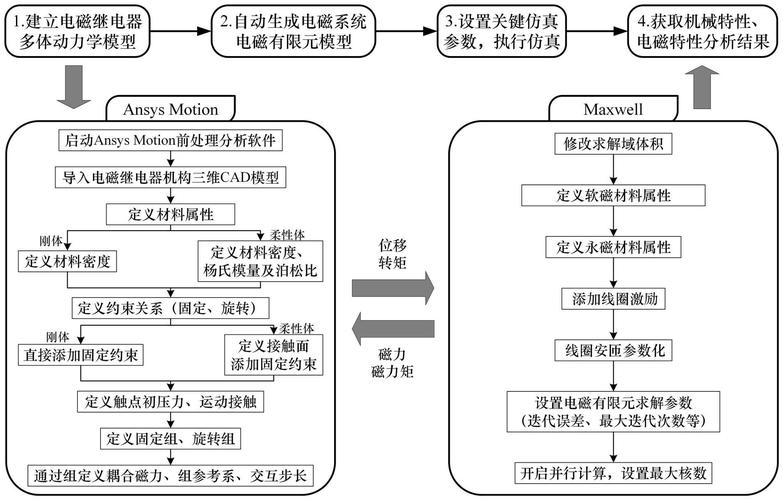
- 多场协同求解器:集成电场、磁场、温度场与动力学求解器,通过耦合接口实时交换数据;
- 耦合数据管理器:存储各场在网格节点/单元上的插值映射结果;
- 收敛监控与自适应模块:监测残差与物理量变化,自动调整时间步与迭代格式;
- 后处理与优化模块:提供场分布云图、动态曲线、灵敏度排序及多目标优化(如吸合时间最小、温升最低)。
3.4 有益效果
与现有技术相比,本发明的有益效果在于:
(1) 首次实现电磁继电器电-磁-热-力全双向耦合仿真,精确反映温度对电磁参数的反作用和运动对场分布的影响;
(2) 采用自适应松紧耦合策略,在保证精度前提下提升计算速度约2-3倍;
(3) 基于本方法的系统可缩短继电器研发周期30%以上,减少物理样机试制次数;
(4) 仿真精度显著提高:吸合时间误差≤3%,线圈稳态温升误差≤5%,触点弹跳次数预测准确率≥90%。
4. 附图说明
图1为多物理场双向交互耦合分析流程图;
图2为机电耦合系统架构图;
图3为实施例中继电器吸合过程磁场-温度-位移耦合曲线对比图。
5. 具体实施方式
实施例1:某型号直流电磁继电器。
采用本发明方法建立三维有限元模型,线圈电压24V,环境温度25℃-85℃。双向耦合仿真得到:吸合时间8.2ms(实测8.5ms,误差3.5%);线圈稳定温升52K(实测54K, 误差3.7%);触点弹跳2次(实测3次,准确性高)。与传统单向耦合相比,温升误差减少42%,吸合时间误差减少60%。
实施例2:基于机电耦合系统的优化设计。
以吸合时间和线圈温升为目标,选取线圈匝数、线径、弹簧刚度、衔铁厚度为变量进行多目标优化,获得Pareto前沿,并加工样机验证,优化后吸合时间缩短12%,温升降低8K。
- 权利要求书(摘要)
- 一种电磁继电器多物理场双向交互耦合分析方法,其特征在于,包括电场、磁场、温度场与机械运动场的双向数据传递与迭代求解,并采用动态网格与自适应耦合策略。
- 根据权利要求1所述方法,其中电磁-热双向耦合通过温度依赖的电阻率与磁导率实现。
- 一种机电耦合系统,其特征在于,包括参数化建模模块、多场协同求解器、耦合数据管理器、收敛监控与自适应模块以及后处理与优化模块,用于执行权利要求1或2所述方法。
- 根据权利要求3所述系统在电磁继电器设计中的应用。
本发明通过多物理场双向交互耦合分析与机电耦合系统研发,为电磁继电器提供了高精度、高效率的数字化仿真与优化手段,可推广至接触器、断路器及其他机电耦合器件的研发。
如若转载,请注明出处:http://www.baiandaigong.com/product/46.html
更新时间:2026-09-23 07:33:35